Panduan Lengkap Cara Setting Return to Home Drone di Angin Kencang
Penerbangan drone di luar ruangan selalu berhadapan dengan dinamika cuaca yang tidak pasti, terutama pergerakan angin. Angin kencang merupakan salah satu ancaman terbesar yang dapat menyebabkan drone kehilangan kendali, kehabisan baterai lebih cepat, atau bahkan hilang.
Dalam kondisi darurat ini, fitur Return to Home (RTH) menjadi penyelamat utama untuk mengembalikan drone ke titik awal lepas landas secara otomatis. Namun, mengandalkan pengaturan RTH standar sering kali tidak cukup saat berhadapan dengan hembusan angin yang kuat.
Artikel ini akan membahas secara mendalam tentang cara setting return to home drone di angin kencang agar perangkat Anda tetap aman. Pemahaman mengenai konfigurasi yang tepat akan membantu Anda meminimalisir risiko kecelakaan penerbangan yang merugikan.
Memahami Cara Kerja Return to Home (RTH) pada Drone
Fitur Return to Home adalah sistem keselamatan otomatis yang memanfaatkan sinyal GPS dan sensor navigasi untuk membawa drone kembali ke Home Point. Ketika fitur ini aktif, sistem penerbangan akan mengambil alih kendali dan mengarahkan drone menuju titik asal.
Pada kondisi normal, drone akan naik ke ketinggian RTH yang telah ditentukan, terbang lurus menuju koordinat asal, lalu mendarat secara perlahan. Proses ini membutuhkan daya baterai dan stabilitas navigasi yang optimal dari sistem drone.
Namun, mekanisme ini bekerja secara berbeda saat terganggu oleh kondisi cuaca buruk. Hambatan udara yang tinggi dapat mengubah perhitungan waktu dan konsumsi energi yang dibutuhkan drone untuk sampai ke titik aman.
Jenis-Jenis Mode Return to Home
Sebelum masuk pada pengaturan spesifik, penting bagi Anda untuk memahami tiga jenis pemicu utama fitur RTH pada sebagian besar drone modern. Setiap jenis RTH memiliki karakter dan tingkat prioritas penanganan yang berbeda.
1. Smart RTH
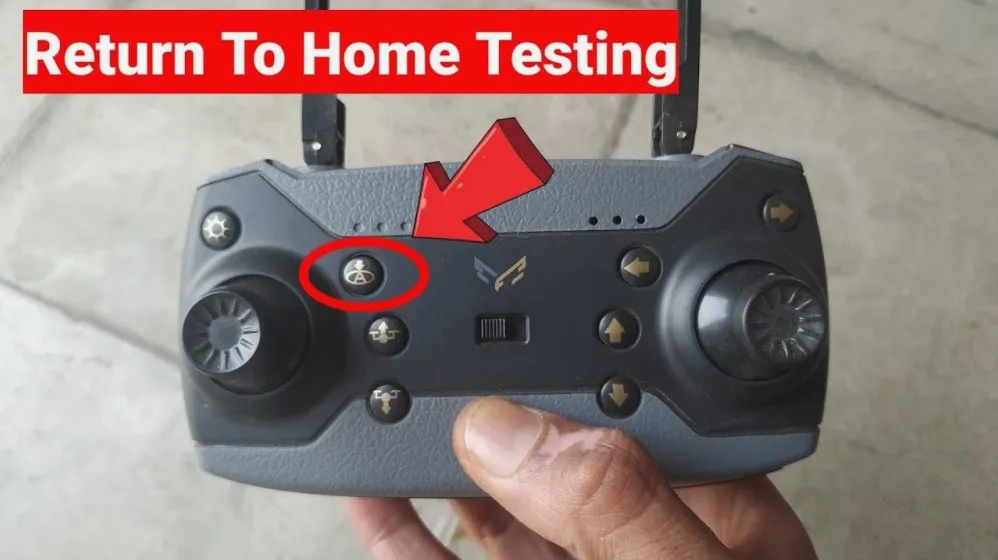
Smart RTH diaktifkan secara manual oleh pilot melalui tombol pada remote controller atau aplikasi penerbangan. Fitur ini biasa digunakan ketika Anda memutuskan untuk mengakhiri sesi penerbangan atau saat kehilangan orientasi visual.
Pada kondisi angin kencang, Smart RTH memberikan Anda kendali awal untuk mengembalikan drone sebelum tingkat baterai mencapai batas kritis. Penggunaan fitur ini secara prematur jauh lebih aman dibanding menunggu sistem otomatis bekerja.
2. Low Battery RTH
Sistem kontrol penerbangan akan menghitung sisa daya baterai secara real-time berdasarkan jarak drone dari Home Point. Jika daya baterai diperkirakan hanya cukup untuk perjalanan pulang, kalkulasi otomatis akan memicu Low Battery RTH.
Masalah sering muncul karena kalkulasi bawaan pabrik terkadang tidak memperhitungkan hambatan angin dari depan (headwind). Hal ini membuat indikator baterai terlihat mencukupi, padahal drone membutuhkan daya dua kali lipat untuk menembus angin.
3. Failsafe RTH
Failsafe RTH terpicu secara otomatis ketika hubungan sinyal antara remote controller dan drone terputus selama beberapa detik. Terputusnya sinyal bisa disebabkan oleh hambatan geografis, interferensi frekuensi, atau jarak yang terlalu jauh.
Saat Failsafe aktif di tengah angin kencang, drone akan menjalankan instruksi RTH yang telah diatur sebelumnya. Jika pengaturan ketinggian tidak tepat, drone rentan terbawa angin kencang di lapisan udara atas (upper wind).
Mengapa Angin Kencang Berbahaya Bagi Fitur RTH Standard?
Angin di permukaan bumi sering kali memiliki kecepatan yang berbeda dengan angin di ketinggian tinggi. Semakin tinggi drone terbang, semakin kuat pula kecepatan angin yang berhembus karena minimnya gesekan dengan objek darat.
Ketika RTH standar diaktifkan, drone secara otomatis akan naik ke ketinggian RTH (RTH Altitude) yang telah ditentukan. Jika ketinggian tersebut terlalu tinggi, drone justru akan masuk ke dalam zona angin yang jauh lebih kencang.
Kondisi ini menyebabkan motor drone harus bekerja pada kapasitas maksimum untuk melawan arus udara. Akibatnya, kecepatan jelajah drone menurun drastis, suhu baterai meningkat, dan konsumsi daya menjadi sangat boros.
Dalam skenario terburuk, kecepatan angin dapat melebihi kecepatan maksimum drone (maximum speed). Hal ini membuat drone melayang mundur atau diam di tempat meskipun indikator di aplikasi menunjukkan drone sedang berjalan pulang.
Persiapan Pra-Penerbangan di Kondisi Berangin
Sebelum mempelajari cara setting return to home drone di angin kencang, ada beberapa langkah persiapan awal yang wajib Anda lakukan di darat. Persiapan yang matang adalah kunci utama keselamatan sistem navigasi drone.
Memeriksa Anemometer dan Prakiraan Cuaca
Gunakan aplikasi pemantau cuaca khusus penerbangan drone seperti UAV Forecast untuk mengetahui kecepatan angin dan gusts (hembusan mendadak). Jangan hanya melihat kecepatan angin di permukaan, tetapi periksalah estimasi kecepatan angin pada ketinggian 50 hingga 100 meter.
Jika kecepatan angin melebihi 2/3 dari batas maksimal ketahanan angin (wind resistance) drone Anda, urungkan niat untuk terbang. Memaksa terbang pada kondisi melebihi ambang batas teknis hanya akan memperbesar risiko kehilangan drone.
Kalibrasi Kompas dan IMU
Navigasi RTH bergantung penuh pada keakuratan kompas internal dan Inertial Measurement Unit (IMU). Kalibrasi yang buruk dapat menyebabkan drone mengalami toilet bowl effect (terbang memutar tak terkendali) saat mencoba melawan angin.
Lakukan kalibrasi kompas di area terbuka yang bebas dari struktur besi, beton bertulang, atau gangguan medan elektromagnetik. Langkah sederhana ini memastikan koordinat Home Point terkunci secara presisi.
Langkah dan Cara Setting Return to Home Drone di Angin Kencang
Pengaturan RTH harus disesuaikan dengan profil lingkungan dan kondisi cuaca pada hari Anda terbang. Anda tidak bisa menggunakan pengaturan bawaan (default) untuk semua situasi penerbangan.
Berikut adalah panduan teknis langkah demi langkah dalam mengonfigurasi parameter RTH pada aplikasi penerbangan Anda.
1. Menentukan Ketinggian RTH (RTH Altitude) yang Efisien
Pada kondisi normal, aturan umum adalah mengatur ketinggian RTH lebih tinggi dari bangunan atau pohon tertinggi di area sekitar. Namun, pada cuaca berangin, penentuan ketinggian harus dilakukan dengan perhitungan yang lebih matang.
Jangan mengatur ketinggian RTH terlalu tinggi jika area sekitar relatif terbuka tanpa hambatan fisik yang tinggi. Mengatur RTH pada ketinggian 30–50 meter sering kali lebih aman daripada 100 meter, karena angin di lapisan bawah biasanya lebih tenang.
Pastikan ketinggian yang Anda pilih tetap cukup untuk melewati rintangan tertinggi di jalur pulang. Kombinasi antara keamanan dari rintangan darat dan efisiensi hambatan udara adalah kunci utama dalam menentukan RTH Altitude.
2. Mengatur Perilaku Lost Signal (Failsafe Action)
Di dalam aplikasi penerbangan (seperti DJI Fly, Autel Explorer, atau Litchi), terdapat opsi tindakan saat sinyal terputus (Advanced Pilot Assistance Systems / Safety menu). Opsi yang tersedia biasanya meliputi RTH, Hover (melayang di tempat), dan Landing (mendarat di tempat).
Pada angin kencang di area terbuka seperti laut atau lapangan, opsi RTH adalah pilihan utama. Namun, jika Anda terbang di area vegetasi rapat dengan angin kencang, pastikan drone tidak dikonfigurasi ke opsi Hover.
Mengatur mode ke Hover saat sinyal putus di tengah angin kencang akan menghabiskan baterai drone dengan cepat tanpa berpindah tempat. Drone akan terus menguras daya hingga akhirnya melakukan Auto-Landing di lokasi yang tidak diinginkan.
3. Memperbarui Home Point Secara Berkala (Dynamic Home Point)
Jika Anda mengambil gambar dari kapal yang bergerak atau sambil berjalan jauh, titik Home Point awal tidak lagi relevan. Selalu perbarui Home Point ke posisi kontroler terkini sebelum mengaktifkan RTH.
Fitur Dynamic Home Point memungkinkan drone untuk memperbarui koordinat tujuan pendaratan sesuai lokasi pilot secara real-time. Ini sangat membantu mencegah drone terbang kembali ke lokasi awal yang sangat jauh saat melawan angin.
4. Menyesuaikan Pengaturan Peringatan Baterai (Battery Warning Threshold)
Sistem standar biasanya memberikan peringatan baterai lemah pada tingkat 20% atau 15%. Saat terbang di tengah angin kencang, ambang batas peringatan ini harus ditingkatkan secara manual.
Ubahlah peringatan baterai tingkat pertama (Low Battery Warning) ke angka 30% atau 35%. Penyesuaian ini memberi Anda marjin waktu ekstra untuk mengantisipasi penurunan kecepatan drone saat menembus angin sakal.
Tabel Parameter Setting RTH Berdasarkan Kondisi Lingkungan
Untuk memudahkan Anda dalam menerapkan konfigurasi yang tepat, gunakan panduan parameter berikut sebagai referensi dasar.
| Kondisi Lingkungan | Kecepatan Angin | Rekomendasi Ketinggian RTH | Ambang Baterai RTH |
|---|---|---|---|
| Area Terbuka (Pantai/Lapangan) | Sedang – Kencang | 30 – 40 Meter | 35% |
| Area Perkotaan (Banyak Gedung) | Sedang | Gedung Tertinggi + 15 Meter | 30% |
| Area Pegunungan / Perbukitan | Sangat Kencang | 50 – 80 Meter (Cek kontur) | 40% |
| Area Perairan (Danau/Laut) | Kencang | 30 – 50 Meter | 40% |
Teknik Mengendalikan Drone Saat RTH Aktif di Angin Kencang
Memahami cara setting return to home drone di angin kencang tidak berhenti pada konfigurasi perangkat lunak saja. Saat RTH sedang berlangsung, pilot tetap harus memantau pergerakan drone dan siap mengambil kendali manual.
Memantau Kecepatan Horizontal pada Telemetri
Saat proses RTH berjalan, perhatikan angka kecepatan horizontal (Horizontal Speed) di layar aplikasi Anda. Jika kecepatan menunjukkan angka mendekati 0 m/s, artinya drone berjuang keras melawan angin dan hampir tidak bergerak.
Jika indikator baterai menurun cepat namun jarak ke titik asal tidak berkurang, RTH otomatis mungkin gagal menyelamatkan drone. Pada kondisi ini, tindakan intervensi manual sangat diperlukan.
Menggunakan Mode Sport untuk Melawan Angin
Sistem RTH otomatis biasanya membatasi kecepatan maksimal drone untuk menghemat energi. Pembatasan kecepatan ini terkadang membuat drone kalah cepat dibanding hembusan angin yang datang dari depan.
Jika drone berhenti atau bergerak mundur saat RTH, batalkan RTH (Cancel RTH) dan pindahkan mode terbang ke Sport Mode. Mode Sport akan mematikan sebagian sensor halangan dan memberikan daya maksimal pada motor drone.
Setelah masuk ke Mode Sport, arahkan drone secara manual menuju Home Point dengan menjaga elevasi setinggi mungkin namun tetap aman dari hambatan. Tekanan daya ekstra pada Mode Sport akan membantu menembus angin yang kuat.
Menerapkan Teknik Zig-Zag atau Menurunkan Ketinggian
Jika angin dari depan terlalu kuat, menurunkan ketinggian drone secara manual dapat mengurangi hambatan udara. Gesekan udara di dekat permukaan tanah atau vegetasi umumnya menciptakan lapisan batas (boundary layer) yang berangin lebih rendah.
Turunkan elevasi secara perlahan sambil terus mengarahkan drone pulang. Jika memungkinkan, terbanglah sedikit miring dari arah datangnya angin (teknik tacking) daripada menabrak langsung headwind secara lurus.
Kesalahan Fatal yang Sering Dilakukan Pilot
Banyak insiden flyaway atau mendarat darurat terjadi bukan karena kerusakan mesin, melainkan karena kesalahan konfigurasi oleh pilot. Berikut beberapa kesalahan umum yang harus dihindari:
-
Terlalu Mempercayai Sensor Hindar Rintangan (Obstacle Avoidance)
Saat sistem hindar rintangan aktif, kecepatan penerbangan drone akan dibatasi secara otomatis oleh sistem. Saat melawan angin kencang, pembatasan kecepatan ini justru mematikan kemampuan drone untuk bergerak maju. Matikan sensor ini jika Anda membutuhkan kecepatan penuh di area terbuka. -
Panik dan Mematikan Motor
Beberapa pilot pemula panik saat melihat drone tidak bergerak saat RTH dan mencoba melakukan kombinasi stick command yang tidak perlu. Tetap tenang, perhatikan telemetri, dan lakukan tindakan korektif secara bertahap. -
Mengabaikan Peringatan High Wind Velocity
Saat aplikasi menampilkan peringatan angin kencang (Wind Velocity Warning), segera turunkan ketinggian dan terbangkan drone pulang. Menunda kepulangan hingga baterai kritis adalah penyebab utama kegagalan RTH. -
Lupa Memeriksa Titik Ketinggian Minimun
Mengatur RTH terlalu rendah demi menghindari angin kencang dapat berakibat fatal jika terdapat bentangan kabel listrik atau ranting pohon. Selalu pastikan jalur lintasan RTH bebas dari hambatan fisik.
Perawatan Perangkat Keras Pasca Penerbangan di Angin Kencang
Terbang di tengah angin kencang memberikan beban kerja ekstra pada komponen mekanis dan elektronik drone. Setelah drone berhasil mendarat dengan selamat menggunakan fitur RTH, lakukan pemeriksaan singkat berikut:
Memeriksa Suhu dan Fisik Baterai
Baterai yang dipaksa bekerja keras melawan angin akan menghasilkan panas yang jauh lebih tinggi. Biarkan baterai mendingin secara alami sebelum Anda melakukan pengisian daya kembali (recharging).
Periksa apakah ada tanda-tanda baterai kembung (swelling) atau penurunan tegangan sel yang tidak seimbang. Baterai yang pernah mengalami overheating akibat kerja keras melawan angin harus dipantau ketat pada penerbangan berikutnya.
Memeriksa Motor dan Baling-Baling (Propeller)
Periksa apakah terdapat kelonggaran pada poros motor atau kerusakan mikro pada baling-baling. Beban aerodinamis yang tinggi dapat mempercepat keausan pada bearing motor atau menyebabkan retakan tipis pada baling-baling plastik.
Ganti baling-baling jika ditemukan struktur yang melekuk atau tergores parah. Baling-baling yang tidak presisi akan mengurangi efisiensi dorongan motor saat harus berhadapan kembali dengan angin kencang.
Kesimpulan
Penerapan cara setting return to home drone di angin kencang yang tepat merupakan keterampilan krusial yang wajib dimiliki oleh setiap pilot drone. Fitur RTH bukan sekadar tombol darurat, melainkan sebuah sistem terintegrasi yang memerlukan konfigurasi parameter yang cermat sesuai kondisi lingkungan.
Dengan mengukur batas kekuatan angin, menyesuaikan ketinggian RTH secara efisien, meningkatkan ambang batas peringatan baterai, serta siap mengambil kendali manual dalam Mode Sport, Anda dapat menekan risiko kecelakaan secara signifikan.
Keselamatan penerbangan selalu berada di tangan pilot, bukan pada sistem otomatis. Selalu utamakan analisis cuaca sebelum lepas landas dan pastikan seluruh konfigurasi keselamatan telah diperbarui demi menjaga investasi perangkat drone Anda.